《多波束水下地形测量技术规范》GB/T42640-2023,自2023年12月1日起实施。
PDF文档信息
Vip.1
名称:2023.12.01-《多波束水下地形测量技术规范》GB/T 42640-2023.pdf
本标准针对船载多波束测深系统的水下地形测量,统一了从系统配置、安装校准、外业测量到数据处理与资料提交的全流程技术要求,按内陆水域、浅海与深海三类区域分别设定精度与作业参数,适用于船载平台并可供其他观测平台参照。
基准与精度控制
测量采用CGCS2000、1985国家高程基准,海域与感潮河段深度起算面为理论最低潮面。平面定位中误差按比例尺测量不大于图上1.0 mm,非比例尺测量内陆、浅海、深海分别不大于1 m、5 m、10 m;水深不大于20 m时测深中误差不超过0.2 m,大于20 m时不超过所测深度的1%。测深水平分辨率不低于水深的5%,相邻测线有效波束测幅重叠不小于10%,全覆盖测量还需控制船速保证中央波束沿航迹向连续覆盖。
设备配置与系统校准
硬件由多波束测深仪、姿态传感器、艏向测量仪、声速仪、DGNSS定位仪及采集处理计算机组成。姿态传感器横摇纵摇误差不大于0.05°、升沉不大于0.05 m或测量值的5%,艏向误差不大于0.1°,声速测量误差不大于1 m/s。安装后须测量各传感器间相对位置,误差不大于0.05 m,并通过横摇、纵摇、艏向及时间延迟校准确定安装偏差;非固定安装每次作业前校准,长期固定安装每年至少校准一次。
测量实施与过程质控
测量前应完成测前培训、系统参数与精度检测、定位仪稳定性检测。换能器静态与动态吃水测量精度优于5 cm;浅海声速剖面空间间隔不大于50 km×50 km、时间间隔不超过12 h,深海分别放宽至100 km×100 km和72 h,表层声速与剖面同深度差异超过2 m/s时须加密观测。测线按等深线走向布设,检查线总长不少于主测深线总长的5%;测量中实时监控数据质量并填写班报,异常测线须补测或重测。
数据处理与成果提交
原始数据须经完备性与一致性检查,依次施加吃水、声速、姿态艏向时延及水位改正,经自动与人工交互清理后,用主检测线重合点中误差评估测深精度,剔除点不超过统计总数的5%。成果以ASCII格式输出离散点与网格点数据,可生成水深图、水下地形图及反向散射镶嵌图,资料按“两级检查、一级验收”原则检验后提交。
第 1 页
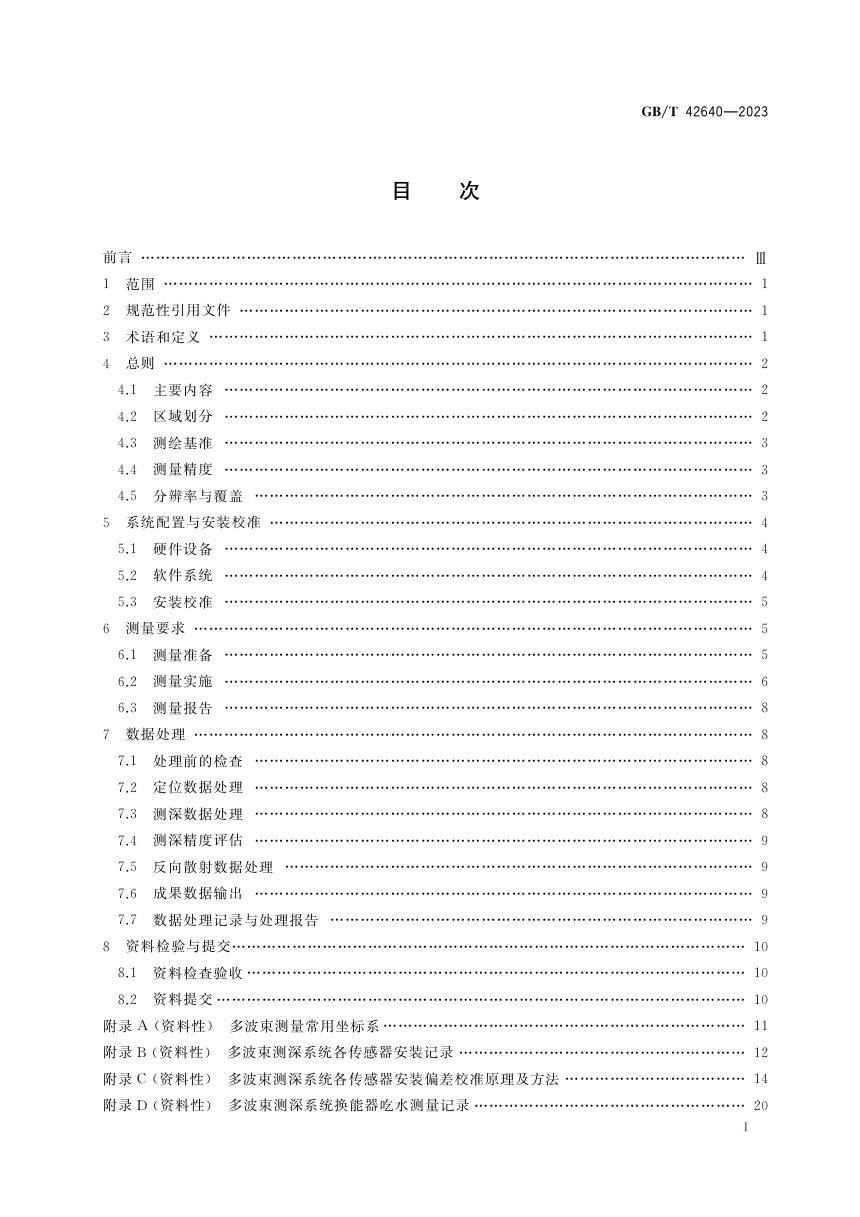
第 2 页
第 3 页
可免费试读【3页/共28页】
下载本地,更方便阅读
相关文档

《信息资源核心元数据》(征求意见稿)
免费国家标准与规范
720

《城市配电网规划设计标准》(征求意见稿)
免费国家标准与规范
966

《小型水电站技术改造标准》GB/T50700-2022
Vip.1国家标准与规范
108
免责声明:
本站文档均来自互联网及网友上传分享,本站只负责收集和整理,文档内容版权归原创作者所有,其原创性及文中陈述文字和内容仅代表作者个人观点,仅供个人学习研究,严禁用于商业用途,下载后请于24小时内删除。转载是为传递及宣传国家与地方政府规划、建设与管理等相关政策和经验;本站部分资源采取捐赠下载,本站不以此盈利,所获捐赠将支付分享者及网站服务器和带宽支出。如果您对原创归属及转载有异议,或涉及版权问题,请点击"举报",我们将补齐出处或者删除;转载本站内容请注明出处。
提问